การจัดหาและการรวมระบบ
ขอบเขตแอกชูเอเตอร์ มอเตอร์/ไดรฟ์ เซนเซอร์ ตัวควบคุม สายไฟ เครื่องมือ และอุปกรณ์ป้องกัน พร้อมอินเทอร์เฟซ PLC/MES
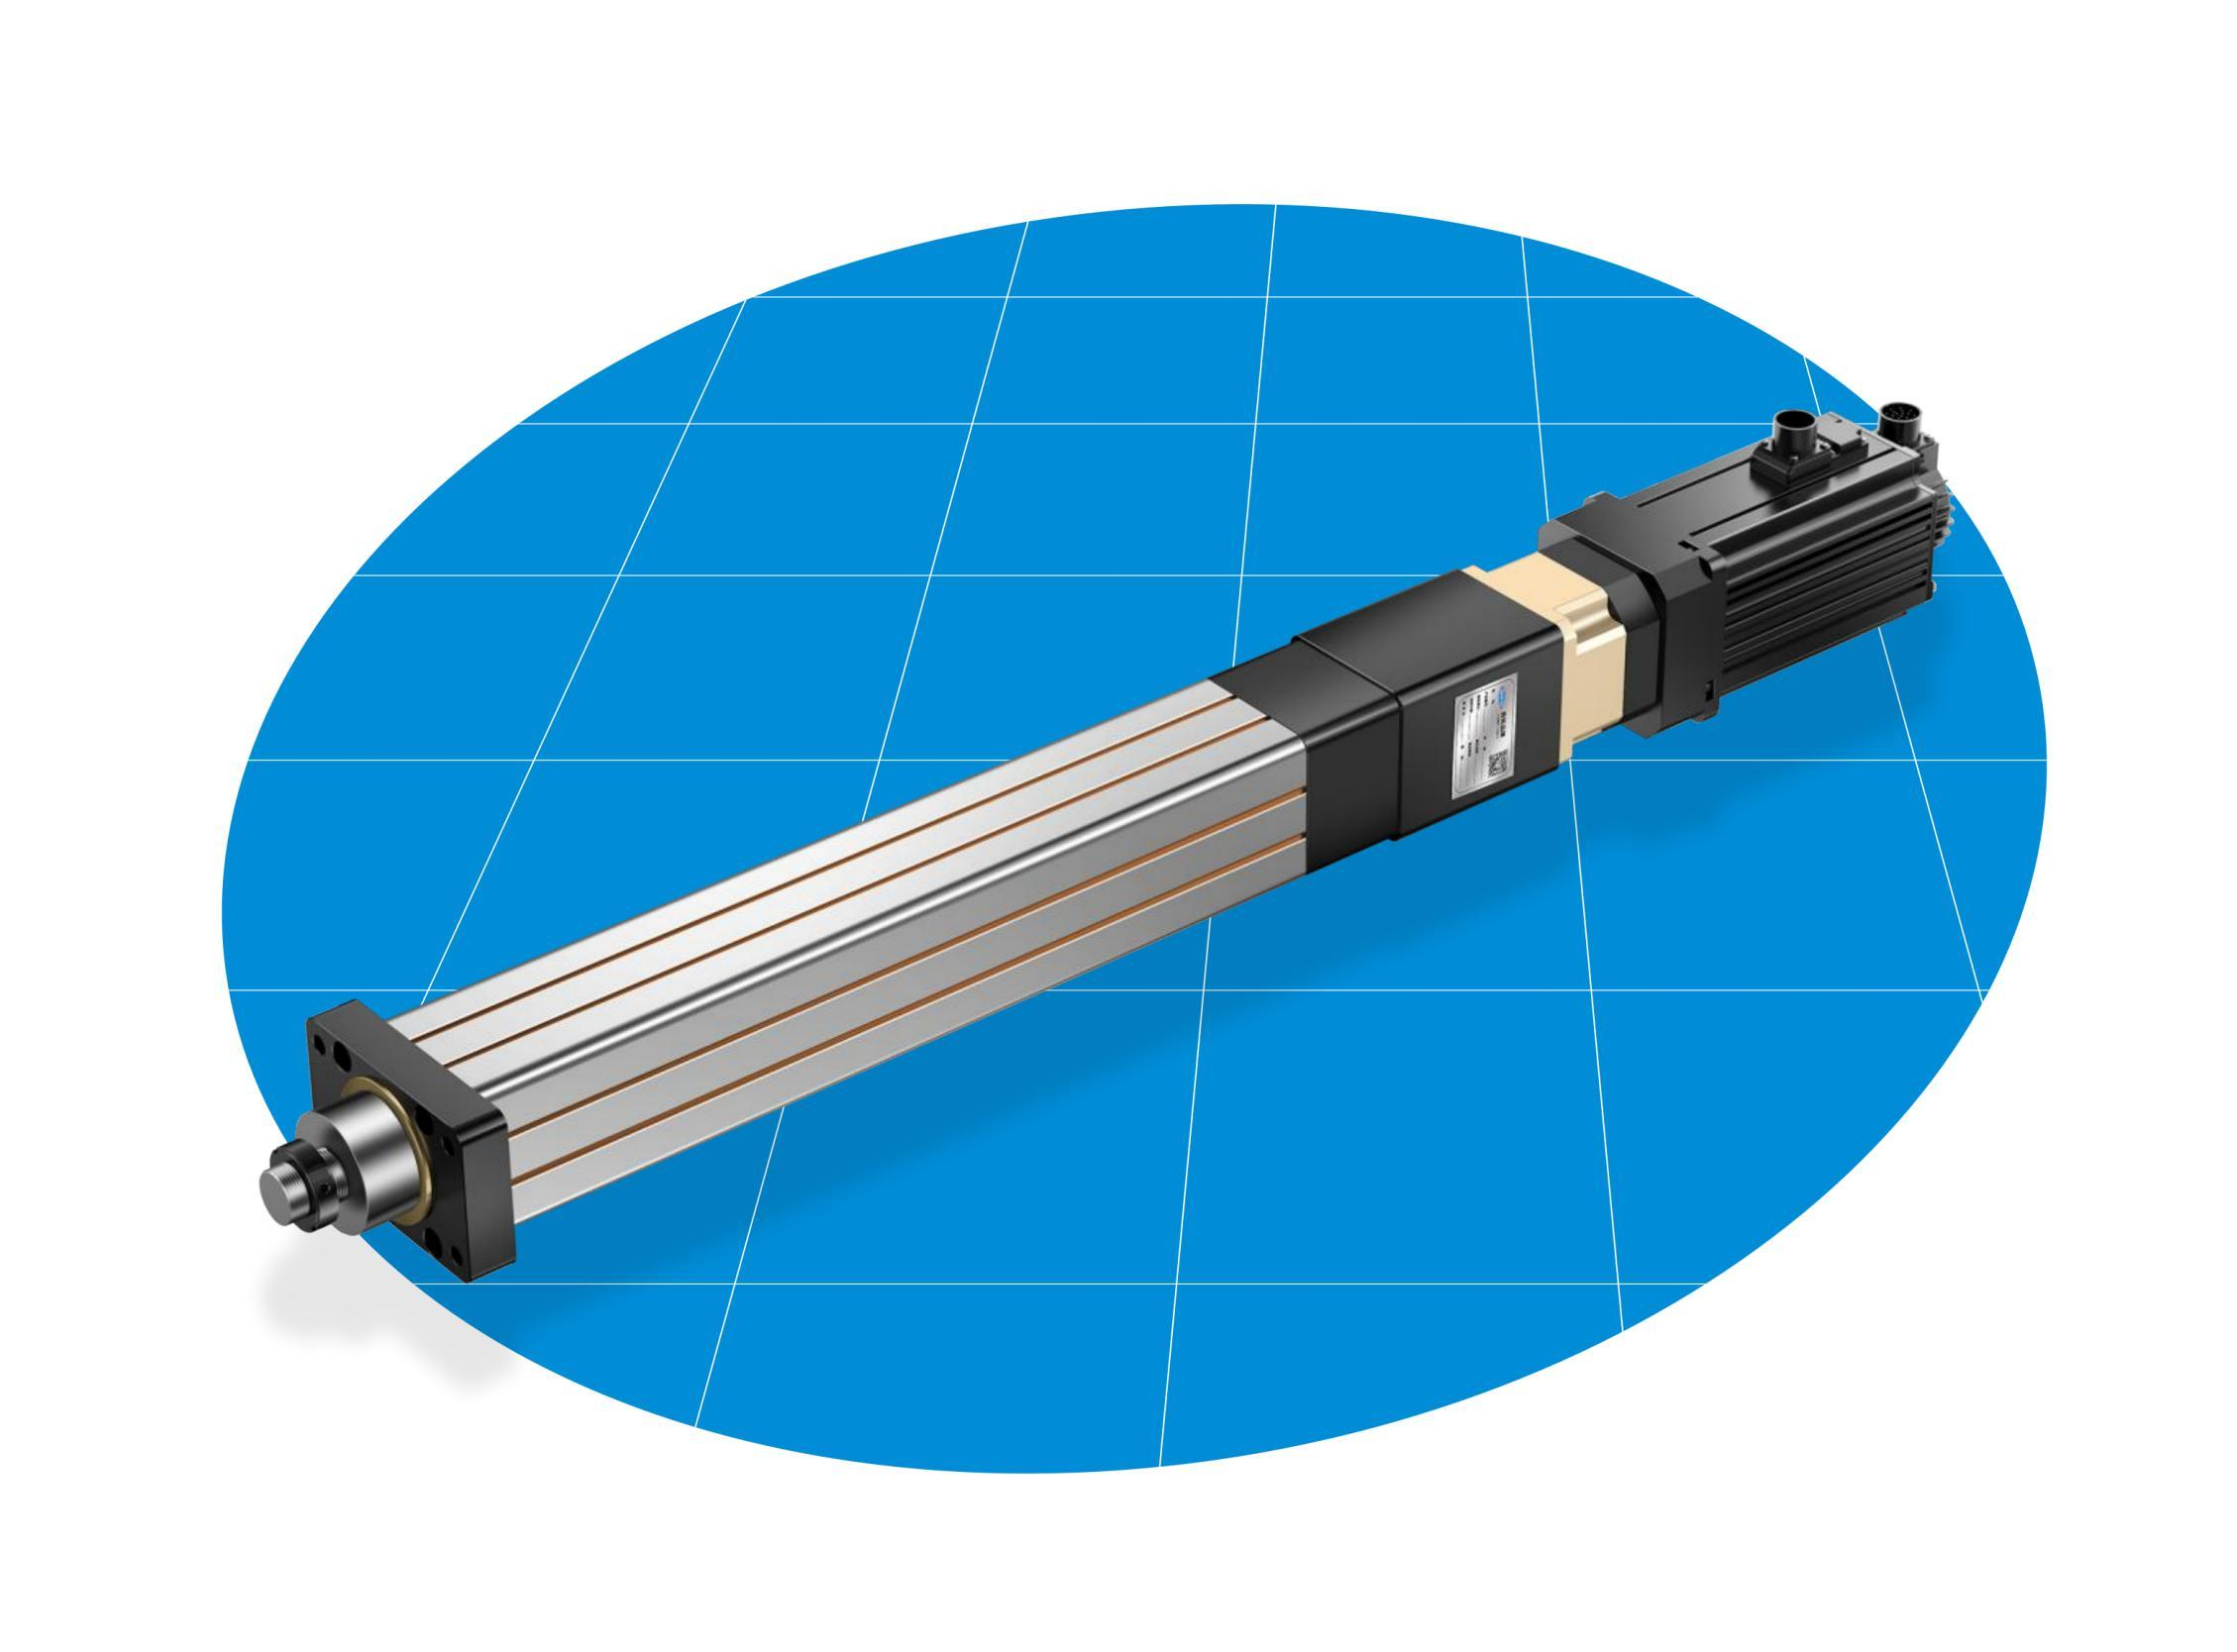
ภาพจากเอกสาร · การกำหนดค่าตามข้อเสนอ
ชุดอัดประกอบสำหรับติดตั้งในเครื่องจักร โดยเลือกแอคชูเอเตอร์ เซนเซอร์แรง และระบบควบคุมตามโครงการ
หน้านี้แนะนำกลุ่มผลิตภัณฑ์ ข้อมูลจำเพาะ ฟังก์ชัน และขอบเขตสุดท้ายเป็นไปตามข้อเสนอทางเทคนิคที่ตกลง
ขอบเขตโมดูลรวมถึงแอคชูเอเตอร์ ไดรฟ์เซอร์โว เซนเซอร์แรง สัญญาณตำแหน่ง ตัวควบคุม และการสื่อสาร ต้องตกลงผู้จัดหาโครง ฟิกซ์เจอร์ อุปกรณ์ป้องกัน PLC และระบบข้อมูลก่อนกำหนดรายการส่งมอบ
ระบบ PC และตัวควบคุมรวมมีความสามารถแสดงกราฟ ประเมิน และส่งออกต่างกัน หากต้องการกราฟย้อนหลังครบถ้วน การเชื่อมบาร์โค้ด หรือ MES ให้ระบุข้อมูล ระยะเวลาเก็บ โปรโตคอล และการจัดการข้อผิดพลาด
ภาพแอคชูเอเตอร์แนวตรงเป็นภาพอ้างอิงโครงสร้าง ไม่ได้หมายความว่ารวมเซนเซอร์ ตัวควบคุม และซอฟต์แวร์ทั้งหมด
ดูภาพเต็ม ⤢แอกชูเอเตอร์แนวตรงสามารถรวมเข้ากับเครื่องเฉพาะหรือสถานีอัตโนมัติ ระบบกดครบชุดยังต้องประเมินเซนเซอร์แรง ไดรฟ์/ตัวควบคุม จุดยึด เครื่องมือ อุปกรณ์ป้องกัน และอินเทอร์เฟซหลัก ภาพคู่มือแสดงเฉพาะโครงสร้างแอกชูเอเตอร์ ไม่ใช่รายการจัดหาครบชุด
ลำดับเชิงอธิบาย ต้องทดสอบเป้าหมาย ความเร็ว เวลา และเกณฑ์ประเมินตามชิ้นงาน
 ดูภาพเต็ม ⤢
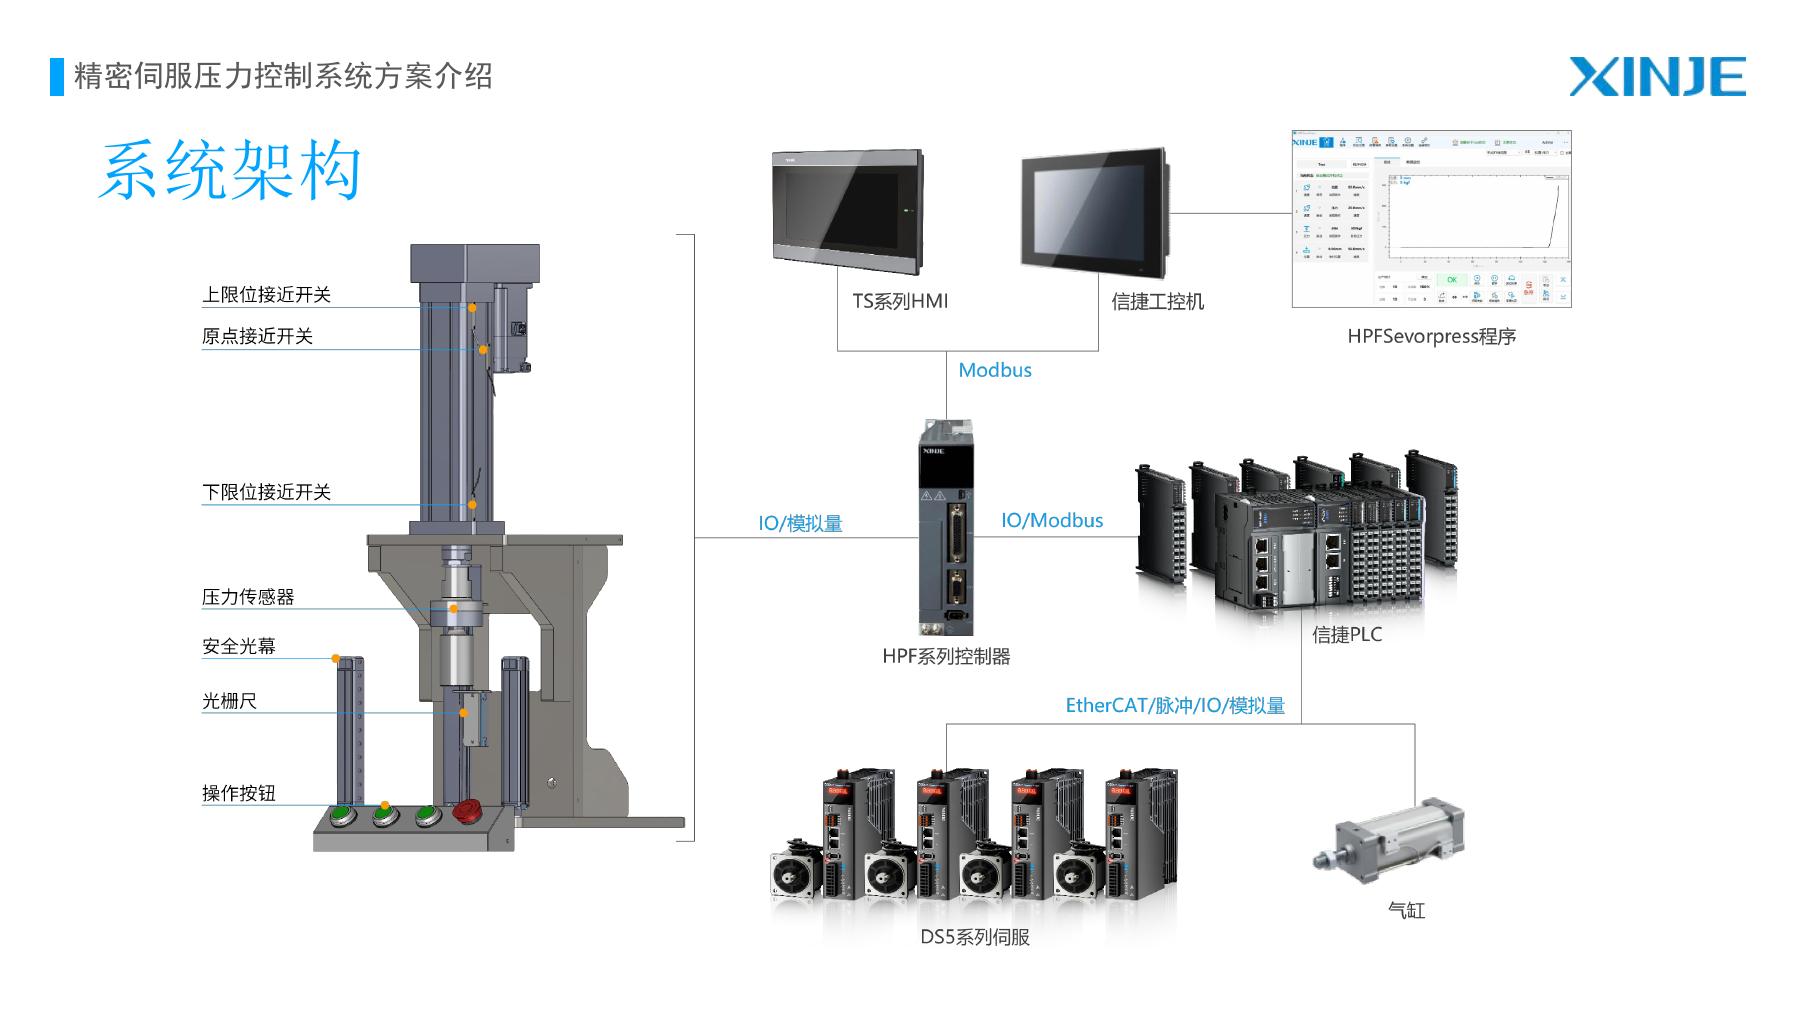
แผนภาพ XINJE HPF อธิบายส่วนประกอบและการเชื่อมต่อ เป็นตัวเลือกจากบุคคลที่สามสำหรับประเมิน ไม่ใช่ระบบที่ Zhongcheng พัฒนาเองหรือฮาร์ดแวร์มาตรฐานทุกเครื่อง ยืนยันส่วนประกอบ โปรโตคอล และเวอร์ชันตามโครงการ
ข้อมูลอ้างอิงบุคคลที่สาม · แหล่งภาพ:XINJE Electric · โซลูชัน HPF · หน้า 4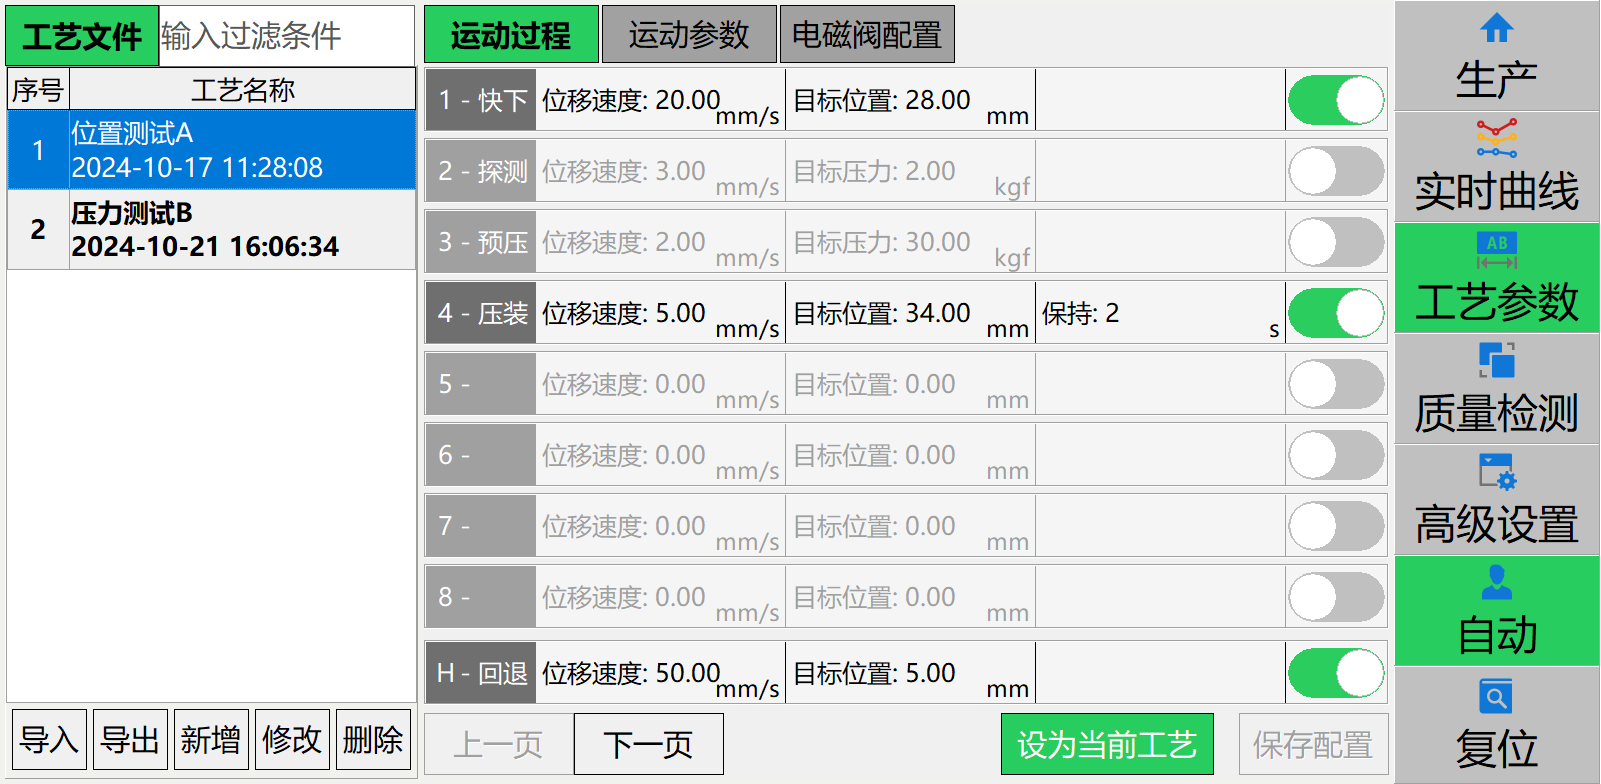 ดูภาพเต็ม ⤢
หน้าจอไฟล์กระบวนการจัดการพารามิเตอร์งานประกอบ กำหนดโหมด ความเร็ว เป้าหมาย และเวลาค้างทีละขั้น เมื่อเปลี่ยนงานต้องตรวจเวอร์ชันสูตร เครื่องมือ และชิ้นงานให้ตรงกัน ตัวเลขในภาพเป็นตัวอย่างจากคู่มือเท่านั้น
คงภาพหน้าจอภาษาจีนต้นฉบับ คำอธิบายด้านล่างระบุหน้าที่การใช้งาน
ข้อมูลอ้างอิงบุคคลที่สาม · แหล่งภาพ:คู่มือ PC YZJ-1000 · ซอฟต์แวร์ 2.1.46.55 · หน้า 12ขอบเขตแอกชูเอเตอร์ มอเตอร์/ไดรฟ์ เซนเซอร์ ตัวควบคุม สายไฟ เครื่องมือ และอุปกรณ์ป้องกัน พร้อมอินเทอร์เฟซ PLC/MES
โหลดต่อเนื่อง/สูงสุด ความเร็ว ความเร่ง รอบเวลา และชั่วโมงต่อวัน แกนตั้งต้องยืนยันเบรกและการป้องกันตก
ตัวอย่างดีและเสีย เกณฑ์ประเมิน การเก็บผลหรือกราฟทั้งหมด บาร์โค้ด และอินเทอร์เฟซ
กำหนดโหมดควบคุม กราฟแรง–ตำแหน่ง การตัดสิน OK/NG และการติดตามข้อมูลตามรุ่นตัวควบคุม
อ่านคู่มือ ↗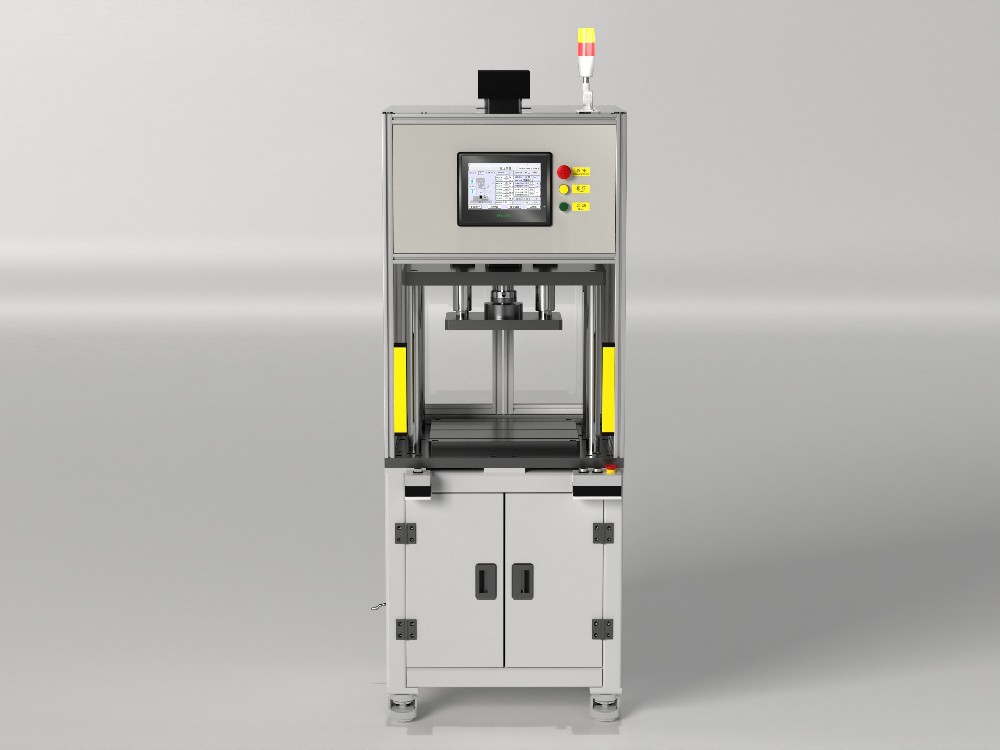 ↗
โครงสร้างนำทางสี่เสาสำหรับการอัดประกอบ การขึ้นรูป และการติดตั้งฟิกซ์เจอร์
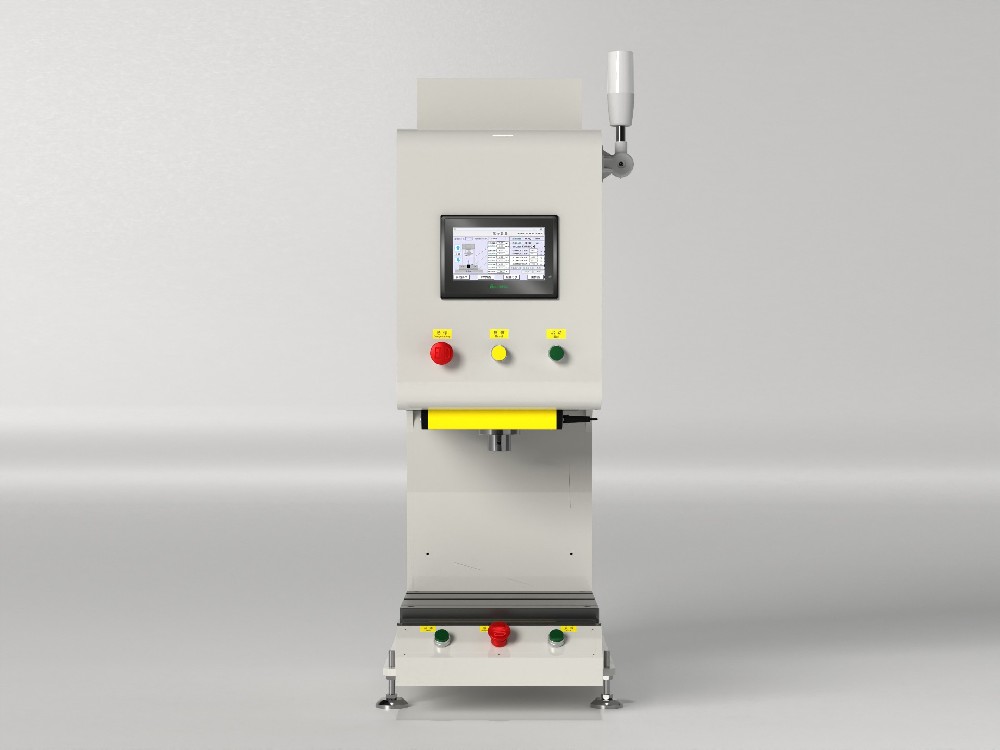 ↗
พื้นที่ทำงานเปิดโล่ง สะดวกต่อการโหลดชิ้นงานและปรับเครื่องมือสำหรับสถานีประกอบอิสระ
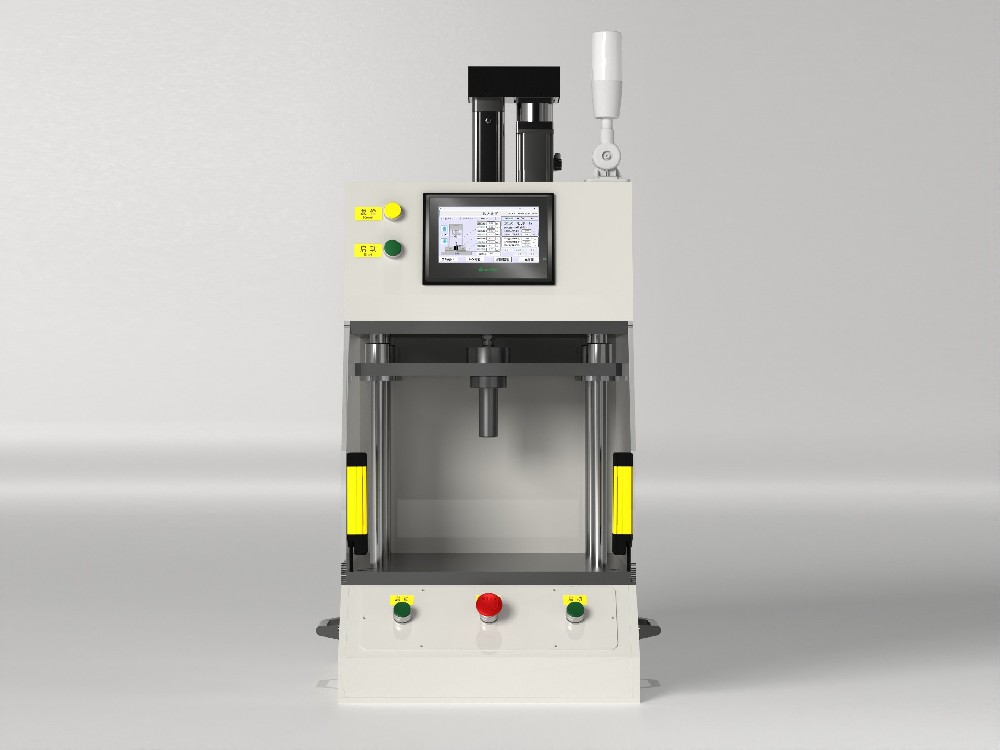 ↗
รูปแบบตั้งโต๊ะกะทัดรัดสำหรับประกอบชิ้นส่วนขนาดเล็กและทดสอบกระบวนการด้วยฟิกซ์เจอร์เฉพาะ
แจ้งชิ้นงาน กระบวนการ และรอบการผลิต เริ่มจากการปรึกษาด้านวิศวกรรม