จากชิ้นงานสู่รูปแบบโครงเครื่อง
โครง C ช่วยให้เข้าถึงการโหลดและเครื่องมือได้สะดวก โครงสี่เสาต้องประเมินแนวนำ ขนาดโต๊ะ และโหลดเยื้องศูนย์ รุ่นตั้งโต๊ะต้องตรวจสอบพื้นที่ติดตั้ง ส่งแบบชิ้นงานและฟิกซ์เจอร์ก่อนกำหนดช่องเปิด ระยะทำงาน จุดรองรับ และแนวรับแรง โบรชัวร์ระบุช่วงอ้างอิงของตระกูลเครื่อง 10–2000 kN ระยะชัก 100–500 mm ที่ปรับแต่งได้ และ 1–200 mm/s ซึ่งไม่ใช่ค่าพิกัดที่เครื่องเดียวทำได้พร้อมกัน
 ดูภาพเต็ม ⤢
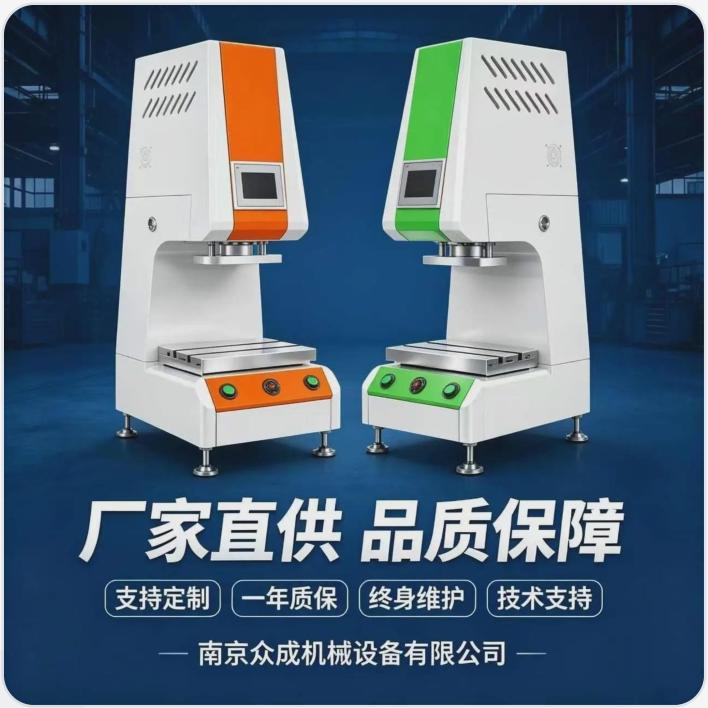
ภาพโบรชัวร์ Zhongcheng แสดงรูปแบบตั้งโต๊ะโครง C อีกแบบ ใช้รูปลักษณ์ แผงควบคุม และตำแหน่งเครื่องมือประกอบการหารือ สเปก การกำหนดค่า และเงื่อนไขบริการเป็นไปตามสัญญา
แหล่งภาพ:โบรชัวร์ Zhongcheng 2026 · หน้า 7 · ภาพต้นฉบับแรงและความเร็วของกระบอกสัมพันธ์กัน
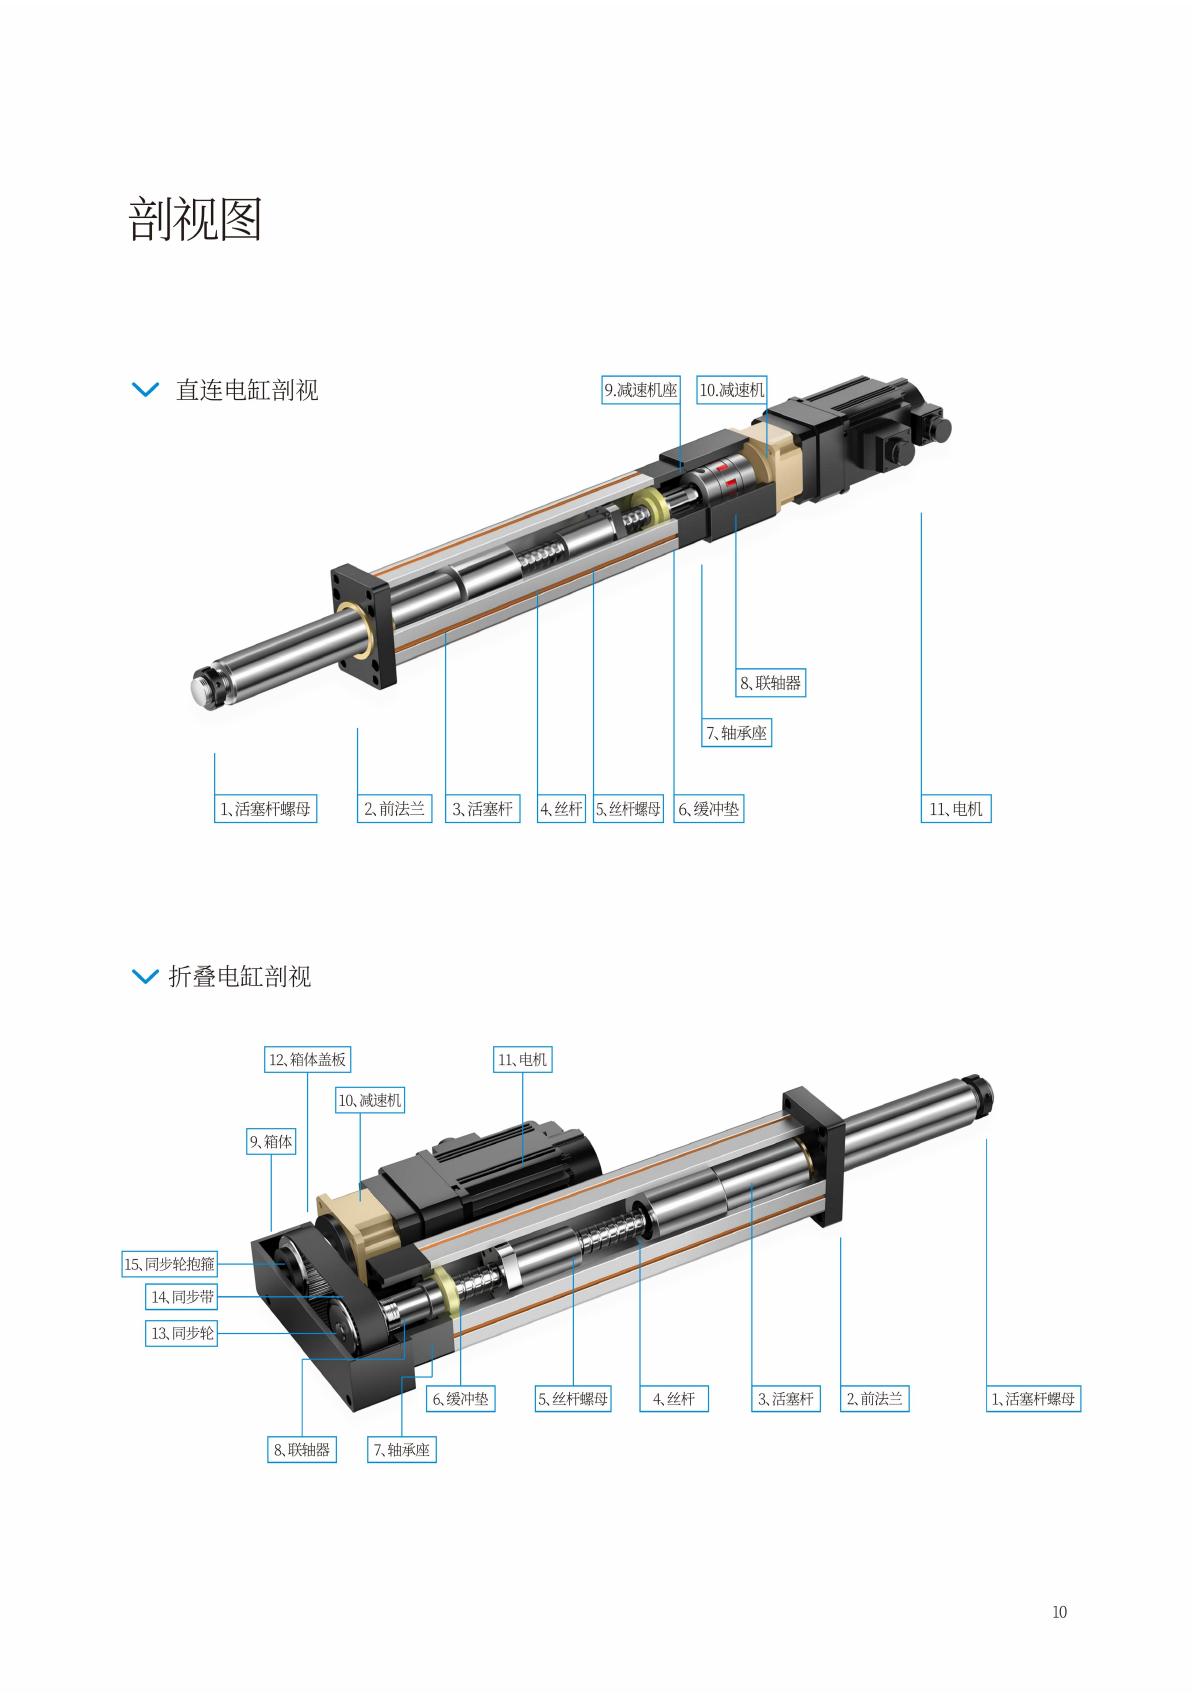
แรงบิดมอเตอร์ อัตราทด ระยะลีดสกรู และประสิทธิภาพร่วมกันกำหนดแรงผลักและความเร็ว เลือกรูปแบบตรงหรือพับขนานตามความยาว ความกว้าง และพื้นที่บำรุงรักษา ไม่ใช่ขนาดตัวกระบอกอย่างเดียว ภาพในคู่มืออธิบายระบบส่งกำลัง ไม่ได้หมายความว่าชุดกดรวมเซนเซอร์ ตัวควบคุม และอุปกรณ์ป้องกันแล้ว
 ดูภาพเต็ม ⤢
คู่มือเปรียบเทียบการจัดมอเตอร์ ระบบส่งกำลัง และสกรู ประเมินความยาวรวม ความกว้าง และการเข้าบำรุงรักษา แล้วเลือกแรงบิด อัตราทด ลีด และรอบงานร่วมกัน ภาพผู้จัดหานี้ไม่ได้กำหนดขนาดหรือโหลดพิกัดของผลิตภัณฑ์ใดบนเว็บไซต์
ข้อมูลอ้างอิงบุคคลที่สาม · แหล่งภาพ:คู่มือกระบอกไฟฟ้า · หน้า PDF 2 / หน้าพิมพ์ 10ข้อมูลหกกลุ่มสำหรับวิศวกร
① โหลดต่อเนื่อง โหลดสูงสุด และเวลาค้าง ② ระยะทำงานและความเร็วเข้า/กด/กลับ ③ รอบเวลา ชั่วโมงทำงานต่อวัน และความเร่ง ④ ติดตั้งแนวนอนหรือแนวตั้ง การเบรกและป้องกันตก ⑤ แรงด้านข้าง โหลดเยื้องศูนย์ แนวนำและจุดยึด ⑥ ข้อมูลตำแหน่ง/แรง อินเทอร์เฟซควบคุมและการเก็บข้อมูล
กำหนดรายละเอียดเครื่องของคุณ
การเคลื่อนที่และรอบการทำงาน
โหลดต่อเนื่อง/สูงสุด ความเร็ว ความเร่ง รอบเวลา และชั่วโมงต่อวัน แกนตั้งต้องยืนยันเบรกและการป้องกันตก
พื้นที่และโหลด
แรง ระยะทำงาน ช่องเปิด โต๊ะ และโหลดเยื้องศูนย์ ตรวจพื้นที่เครื่องมือและการโหลดร่วมกัน
การจัดหาและการรวมระบบ
ขอบเขตแอกชูเอเตอร์ มอเตอร์/ไดรฟ์ เซนเซอร์ ตัวควบคุม สายไฟ เครื่องมือ และอุปกรณ์ป้องกัน พร้อมอินเทอร์เฟซ PLC/MES
ขอบเขตการรวมโมดูลและตรวจรับ
ระบุขอบเขตจัดหาแอกชูเอเตอร์ มอเตอร์/ไดรฟ์ เซนเซอร์แรง ตัวควบคุม สายไฟ เครื่องมือ และอุปกรณ์ป้องกัน ตรวจสอบการสอบเทียบ จุดศูนย์ ลิมิตกลไก อินเตอร์ล็อก การกู้คืนข้อผิดพลาด และสัญญาณตอบรับกับระบบหลักบนเครื่องครบชุด หัวกดลอยตัวเป็นตัวเลือกที่ต้องประเมิน ไม่แทนการกำหนดตำแหน่งที่เหมาะสมและไม่แก้ความคลาดเคลื่อนได้ทุกกรณี
 ดูภาพเต็ม ⤢
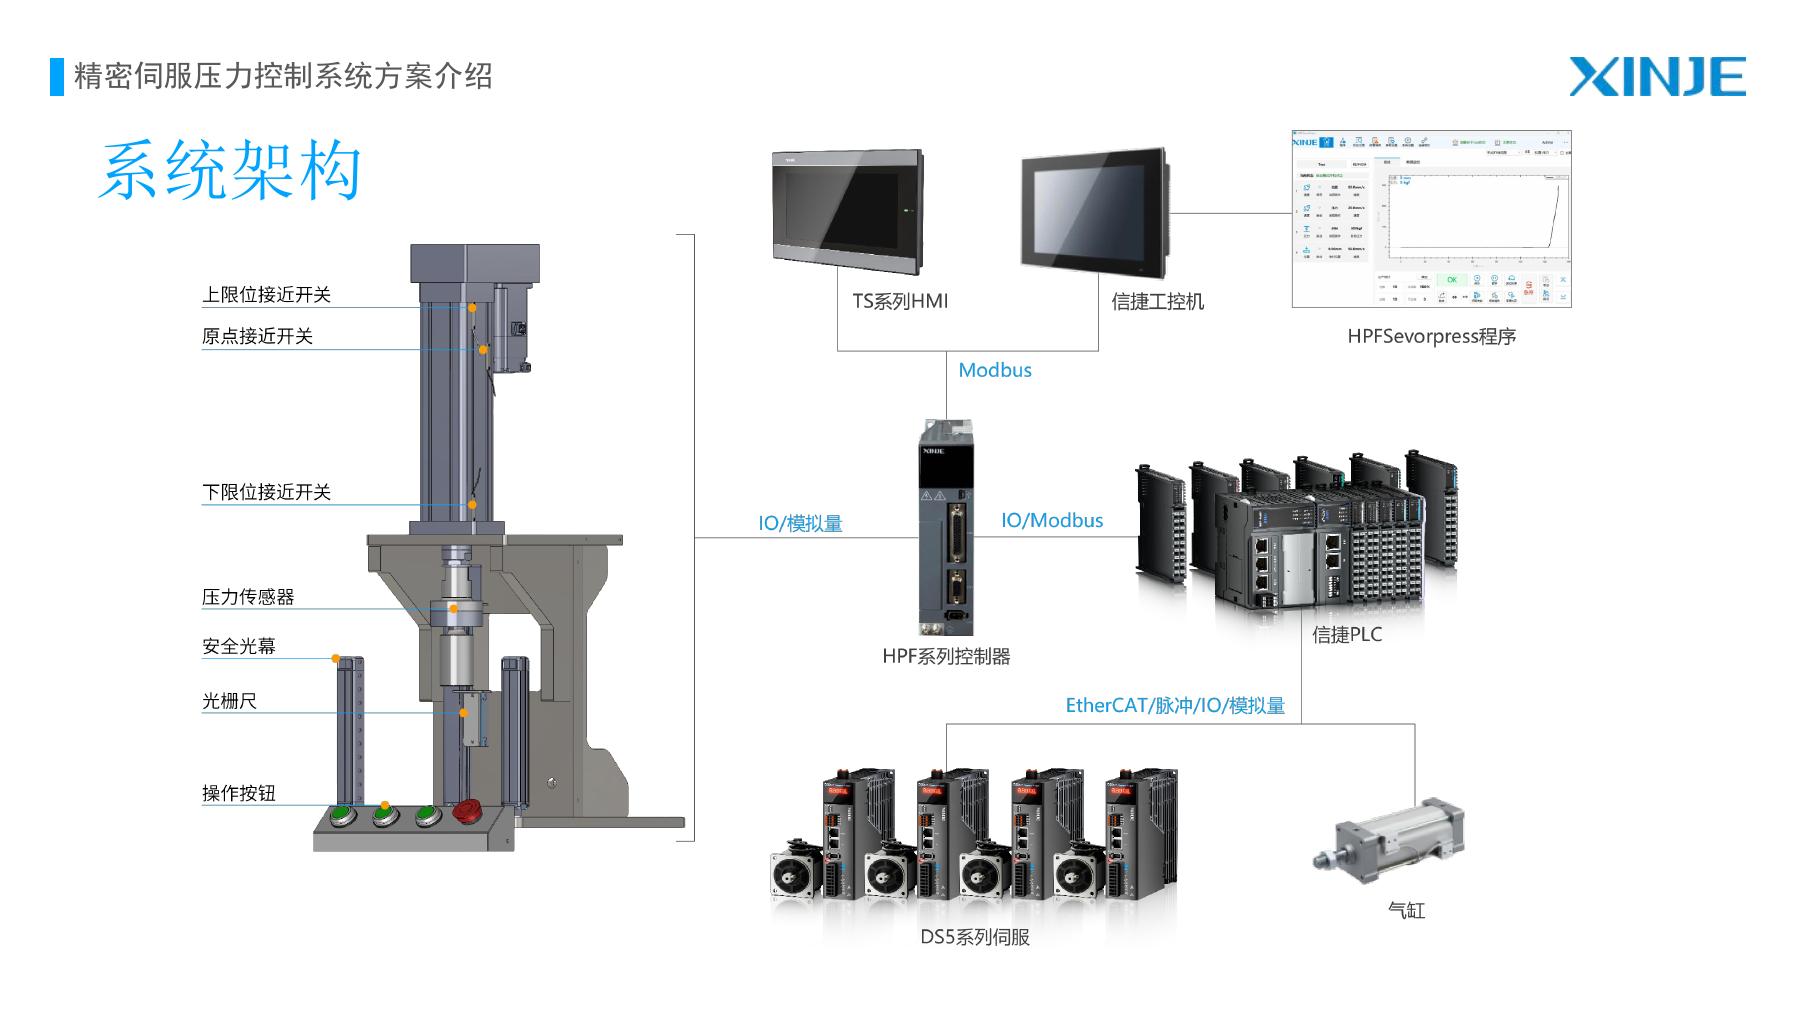
แผนภาพ XINJE HPF อธิบายส่วนประกอบและการเชื่อมต่อ เป็นตัวเลือกจากบุคคลที่สามสำหรับประเมิน ไม่ใช่ระบบที่ Zhongcheng พัฒนาเองหรือฮาร์ดแวร์มาตรฐานทุกเครื่อง ยืนยันส่วนประกอบ โปรโตคอล และเวอร์ชันตามโครงการ
ข้อมูลอ้างอิงบุคคลที่สาม · แหล่งภาพ:XINJE Electric · โซลูชัน HPF · หน้า 4